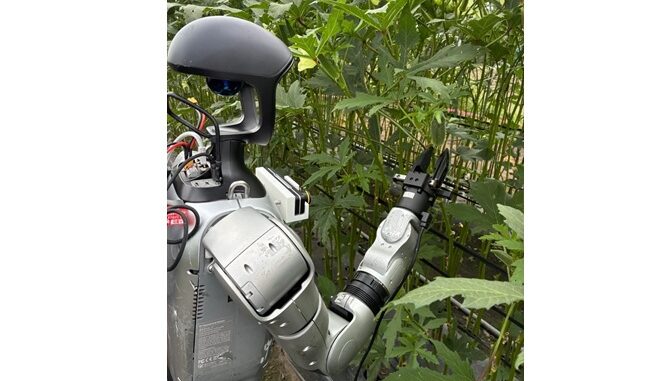
ロボット制御ソフト開発のOrboh(オルボー、北九州市)は9月29日、トヨタ車体研究所と、中国ロボットメーカー、ユニツリーロボティクスのヒューマノイドロボット「Unitree G1(ユニツリージーワン)」を使ったオクラ収穫の共同実証を実施したと発表した。鹿児島県内の農場で、ロボットが屋外でオクラを検出し、把持まで確認した。
実証では「G1」が畝に沿って歩きながらオクラを探し、検出後に手を伸ばして把持するまでを検証した。屋内の模擬環境では20回中16回の把持に成功した一方、切断用カッターの開発が期間内に完了せず、茎を切って収穫する工程までは到達しなかった。2026年6~9月に実施した。
「G1」には胸部にステレオカメラ「ZED-M」、右手に「Dex1-1」ハンド、背面にエヌビディアの「Jetson Orin 64GB」などを搭載。オクラの検出には専用に調整したAI技術「YOLO」、位置推定には3D点群を使い、最後の細かな位置合わせにはロボット制御・模倣学習手法「Diffusion Policy(ディフュージョンポリシー)」を活用した。
オルボーでは、今回確立した開発手法を工場や建設現場などにも展開する。実証で収集したデータと検証用のシミュレーション環境も公開する。
関連記事:
 エヌビディア、ロボット用AIコンピューター「Jetson Orin Nano 2」発表 推論性能2倍に
 EmplifAI、ヒューマノイドロボット「Unitree G1」のレンタルサービス開始
 NEC、米スタートアップのデックスメイトに出資 ヒューマノイド・フィジカルAIで連携
 米エヌビディア、リファレンスデザインAMR「ノヴァ・カーター」iREXで初公開
 ウインドリバー、安川電機が自律型ロボットの新機種開発で組み込みリナックス使用
 ニデック、米スカイディオが最新ドローンの推進とジンバルカメラでモーター採用
 GAロボティクス、中国ユービーテックのヒューマノイドロボット「Cruzr S2」販売開始
 テラドローン、マレーシア子会社がドローンでパーム農園の害虫防除を開始