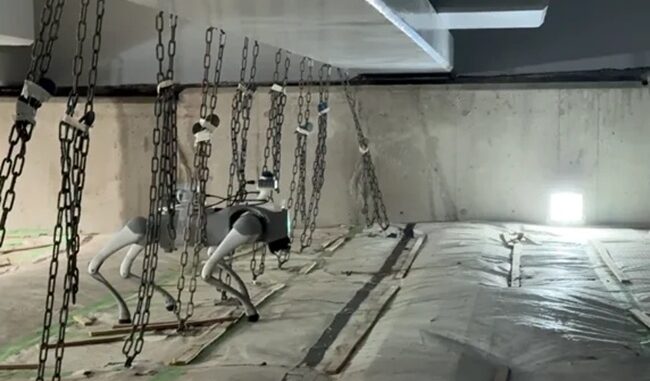
オリエンタル白石は10月6日、燈(あかり、東京・千代田区)と、建設現場の吊り足場上で歩行AI(人工知能)を使った四足歩行ロボットの自律歩行実証に成功したと発表した。障害物や細かな段差がある環境で、ロボットが姿勢を制御しながら自律歩行できることを確認した。
実証は、中国ロボットメーカーのユニツリー・ロボティクスの四足歩行ロボット「Go2」を使用し、9月8日に実際の工事現場で実施。吊り足場上で歩行AIを搭載した四足歩行ロボットが障害物や床面の起伏がある環境下で倒れずに歩行できるかを検証した。
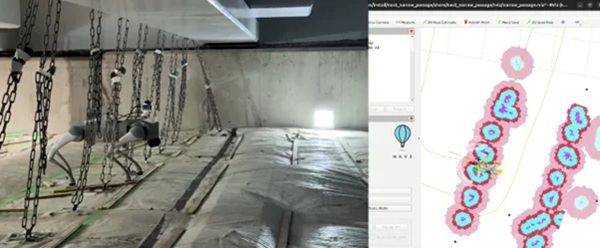
具体的には、ロボットが高性能センサー「LiDAR(ライダー)」で吊りチェーンや現場備品などの障害物を認識できることを確認した。
また、センサーにより自身の傾きや、足部が床面から受ける反力を感知し、歩行AIで姿勢を制御しながら、吊り足場上を転倒せずに自律歩行できることを確かめた。
さらに、現場に敷設されているシートやケーブルなどが足に引っかかったことをロボットが検知し、歩行AIが自律的に引っかかりを解消する行動を取ることも確認できた。
両社は今後、四足歩行ロボットによる自動巡回システムの開発を進め、作業員の体調不良を早期に検知する「早期発見パトロールシステム」の実現を目指す。
関連記事:
 オリエンタル白石、4足歩行ロボットの建設現場活用でつり足場での安定歩行試験に成功
 ジールス、中国ユニツリーと戦略提携 「Omakase OS」をヒューマノイドロボットに統合
 エルザジャパン、英OLO Roboticsと販売契約 四足歩行ロボット対応の自律点検基盤を展開
 鴻池組、ポケット・クエリーズとトンネル工事の危険エリアで四足歩行ロボの自律探査を実証
 セーフィー、SBなどと四足歩行ロボ活用し建設現場のリアルタイムデジタルツイン構築
 GMO AIR、中国ユニツリーの最新ロボット3機種を販売 ヒューマノイドと四足歩行
 JR東日本ビルテック、TechShareと四足歩行ロボットの点検機能の実証実験 東京駅で開始
 ジザイ、四足歩行と人型カスタムロボットを企業や研究機関に提供開始