米エヌビディアは10月22日、オープンなロボット開発プラットホーム「Isaac(アイザック)」を大幅に拡張すると発表した。ヒューマノイドのリファレンスプラットホームやデータセット、ランタイムを追加し、ロボット学習フレームワークを更新した。ロボットの学習データ生成からトレーニング、実機展開まで一連の開発を支援する。
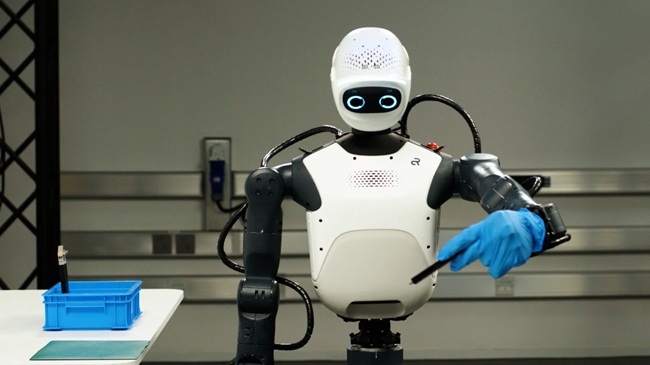
また、独アジャイル・ロボッツは研究開発向けヒューマノイドのリファレンスプラットホーム「Agile ONE SN」を発表した。2027年初頭の提供開始を予定する。
エヌビディアは併せて、オープンソースのランタイムフレームワーク「Isaac OS(アイザックオーエス)」を追加した。AI(人工知能)、センサー、制御、ロボットハードウエアを接続し、シミュレーションから実機までリアルタイム処理を支援する。
ロボット学習フレームワーク「Isaac Lab(アイザック・ラボ) 3.0」の一般提供も開始した。マルチGPU環境や物理エンジン「Newton(ニュートン)」「PhysX(フィジックス)」を活用し、ロボットの行動モデルのトレーニングや改良をデスクトップからデータセンターまで行える。
また、シミュレーション対応のロボット・工場向けアセット2000点超を収録する「SimReady Central Library(シムレディー・セントラ・ライブラリー)」と、人の行動や3視点の同期映像、3Dハンドトラッキングを収録した「Human 1M Dataset(ヒューマン・ワンエム・データセット)」を提供する。
さらに、同社のワークステーション「DGX Station」向けには、「GR00T 1.7」の強化学習、「Isaac Lab(アイザック・ラボ)」での物体操作学習、「ChatGPT Astra(チャットGPTアストラ)」を使った「Cosmos(コスモス)」の合成データ生成など、3つのオープンソースのリファレンスワークフローを公開する。
関連記事:
 米エヌビディア、BYDやシーメンスなどがロボット開発PF「Isaac」導入
 エヌビディア、フィジカルAIのロボット開発向け新基盤発表、ABBやファナックなどが検証へ
 ISL Networks、日本システム開発とフィジカルAI開発支援開始 Isaac Sim活用
 エヌビディア、フィジカルAI向け「コスモス」「アイザック・グルート」など新モデル群公開
 マクニカ、ジーデップ・アドバンスとAIロボット開発支援パッケージの提供開始
 東京ロボティクス、最新人型ロボ「Torobo」のモデルデータを「Isaac Sim」と「MuJoCo」対応形式で公開
 SCSK、ネットワンシステムズ・TechShareとフィジカルAIで協業 模倣学習を高度化
 CTC、マクニカとフィジカルAIトレーニング提供開始 エヌビディア基盤活用