宇宙開発のスペースデータ(東京・港区)は10月30日、ロボットの導入・運用・学習支援基盤「RobotBrain(ロボットブレイン)」の導入前検証機能として、倉庫内のAGV(無人搬送車)やフォークリフトの動きを仮想空間で再現する物流シミュレーションを開発したと発表した。機器の台数や配置による作業時間、渋滞の違いを設備導入前に比較できる。
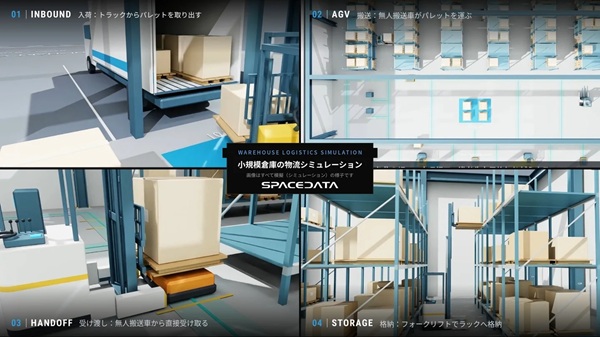
開発した物流シミュレーションは、小規模倉庫の3Dモデル上で、トラックからの入荷、AGVによる搬送、フォークリフトによるラックへの格納、出荷までの一連の動きを再現する。棚や柱、壁、ほかの車両との位置関係も反映し、限られた通路で機器がどのように行き交うかを確認できる。
物流事業者や荷主企業は、AGVなどを導入する前に台数や配置を変更し、作業時間や渋滞への影響を比較し、設備導入や配置を決める際の検討材料として活用できる。
同社では、物流シミュレーションでAGVとフォークリフトの台数、受け渡し台の配置を換えて作業時間とAGVの渋滞を比較した。その結果、フォークリフトが1台の場合はAGVを増やしても作業時間は短縮しなかったが、フォークリフトを2台にすると約60分から約36分に短縮した。
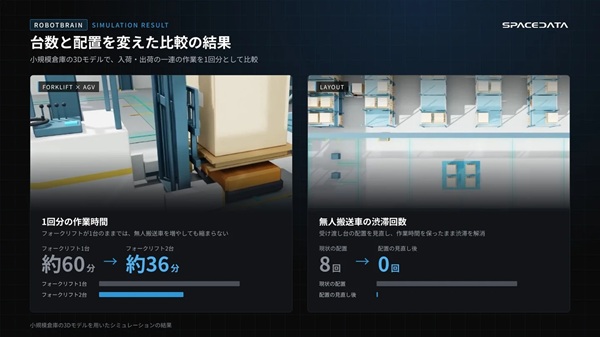
また、受け渡し台の配置を見直すことで、作業時間を維持したままAGVの渋滞を8回から0回に減らした。最終的には、作業時間を左右するボトルネックがAGVの台数ではなく、ラックへの格納を担うフォークリフトの台数であることを確認できたという。
スペースデータは今後、物流シミュレーションを実在する倉庫の図面や運用データを取り込んだ検証へと発展させる。
関連記事:
 スペースデータ、ロボット実装基盤「RobotBrain」 導入から運用・学習まで一元化
 ジールス、タイミーとフィジカルAI向けデータ収集スポットワーク創出で提携
 レックスプラス、AMR「Lexx500」と自動台車けん引「LexxTug」が中小機構の補助金カタログ掲載
 ガウシー、他社物流ロボットの運用保守サービス開始、トラスコ中山が物流2拠点に導入
 イブ・オートノミー、国際ロボット展で屋外自動搬送サービス展示
 ABBロボティクス、ロボットプログラム検証環境に生成AIアシスタント機能を追加
 バディネット、サービスロボットの導入・保守代行サービス「ロボナラ」開始
 アグリスト、夜間・24時間稼働も可能なAI搭載の新型自動収穫ロボット「Q」発表