NTTは11月11日、ロボットが動く前に、複数の行動候補について荷崩れや落下などの結果を予測・評価し、成功につながる行動を選ぶフィジカルAI技術「NTTワールドモデル」を開発したと発表した。物体の重さや向き、速度などの物理量を明示的に扱い、運動方程式に基づいて未来の状態を予測する。小型ロボットによる荷物の棚積みでは成功率が73.1%から92.3%に向上した。
「NTTワールドモデル」は、VLA(ビジョン・ランゲージ・アクション)やモーションプランナなどが生成した複数の行動候補について、実行した場合の未来を映像として生成する技術。荷物の落下や衝突、荷崩れなどを評価して成功につながりやすさをスコア化し、その結果をロボット制御に反映する。
NTTによれば、一般的な映像生成型のワールドモデルでは、大量の映像データから将来の変化を学習する。
一方で、学習データに含まれない物体や配置、複雑な接触が発生する場面では、物体が消失・変形するなど物理的に誤った未来を生成する場合があるという。
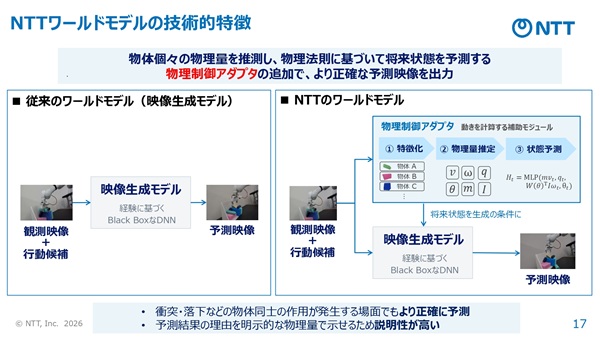
NTTでは、こうした課題を解決するため、映像から物体ごとの位置や姿勢、速度、角速度、質量、慣性モーメントなどを推定し、物理法則に基づいて将来の動きを計算する補助モジュール「物理制御アダプタ」を開発した。
「物理制御アダプタ」の予測結果を映像生成モデルに反映することで、映像生成モデルが持つ経験に基づく予測と、物理法則に基づく予測を組み合わせた。NTTによると、物理制御アダプタをワールドモデルの基盤となる映像生成モデルに統合したのは世界初という。
複数物体の衝突などを含む公開ベンチマーク「OBJ3D」で予測性能を評価したところ、人間の知覚に近い類似度を測る指標「LPIPS」は7.81だった。
値は低いほど高精度で、既存の高精度手法「OCK」は7.92、エヌビディアの映像生成モデル「Cosmos Predict(コスモス・プリディクト)2.5」では21.9だった。
また、小型ロボットで不定形物を積み付ける棚積み作業では、オープンソースのVLAモデル「π0.5」をロボット制御に使用して検証した。
その結果、ワールドモデルを使わない場合の成功率は73.1%だったが、「NTTワールドモデル」を使用すると、行動前に失敗につながる動きを予測して回避することで92.3%となり、19.2ポイント向上した。
形状や素材、重量が異なる複数の物体を扱う積み付けや積み降ろしでは、1つの物体を動かすことで周囲の物体の接触状態や支持関係が変わり、滑りや転倒が発生する。
こうした物体同士の相互作用は、フィジカルAIが安定して作業する上で課題の1つになっている。NTTでは新技術でこうした課題の解決につなげる。
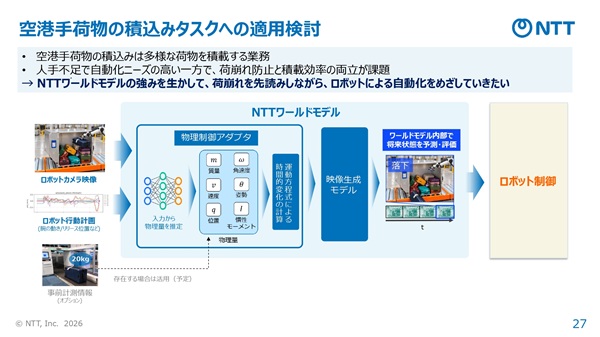
「NTTワールドモデル」は、最初の適用領域として、形状や重量の異なる空港手荷物の積み込み・積み降ろしを見込む。荷崩れを予測しながら積載効率を高めるロボット自動化では、ムジン(東京・江東区)と連携し社会実装を進める。
今後は物流・倉庫事業者やロボットサービス事業者との連携も検討し、倉庫・製造での搬送や供給、仕分け、小売りでの商品陳列など多様な物体操作へ展開する。
関連記事:
 KDDI、ELYZAとフィジカルAI新会社「ELYZA Robotics」設立 小売り・物流などにロボ1000台導入へ
 ロボットバンク、人型ロボット事業に本格参入 中国リムエックスの「TRON」「Oli」国内展開
 AWSジャパン、フィジカルAI開発支援プログラム受付開始 ロボット基盤モデル開発を後押し
 リアルワールド、ロボティクス基盤モデル「RLDX-1」公開
 フォーススティード・ロボ、AIエージェントのロボ作業プログラム作成技術を開発
 ユニバーサルロボット、米スケールAIと模倣学習システム「UR AI Trainer」発表
 AIRoA、ロボット基盤モデル「AIRoA-0」公開 1.6万時間学習で作業成功率78%
 パナソニックHD、触覚で動作補正するロボットAI「T-Rex」開発 接触作業の成功率65%達成