AIロボット協会(AIRoA、東京・大田区)は11月6日、VLA(ビジョン・ランゲージ・アクション)型のロボット基盤モデル「AIRoA-0(A-0、エー・ゼロ)」を公開したと発表した。ロボットを使わずに収集した1万6151時間の人の操作データを学習しており、タオル畳みや部品の仕分けなど10種類の作業で平均成功率78%を達成した。
「A-0」は、人が手持ち型グリッパー「YUBI(ユビ)」を操作した際の映像や手先の軌跡を学習に使う。Physical Intelligenceが公開した「π0.5 base」の重みを起点に、YUBIで集めた操作データを事前学習した。ロボットの遠隔操作によるデータ収集や強化学習、実機での動作修正は行っていない。
AIRoAでは、学習データを収集していない環境で、左右の手首に「YUBI」を取り付けたロボットを使って性能を検証した。
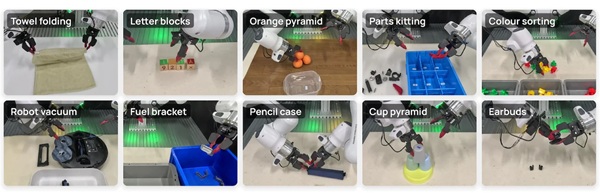
タオル畳み、ロボット掃除機の部品交換、カップやオレンジの積み上げなど10種類の作業を各15回実施した結果、平均成功率は78%だった。同じデータで事後学習した代表的な4種類のモデルでは最高27%だった。
作業中に人が仕分け箱の位置を変更した場合でも、移動後の位置に合わせて部品を入れる動作を確認した。画像内の重要な領域を人が指定せずに学習し、過去の状態や現在の作業段階を捉えながら連続的に行動を生成できた。
AIRoAは、事前学習済み・事後学習済みモデルの重み、事後学習用コード、推論コード、「YUBI」を使うデータ収集用コードを公開した。学習に使用したデータセットも今後公開する予定。
関連記事:
 パナソニックHD、触覚で動作補正するロボットAI「T-Rex」開発 接触作業の成功率65%達成
 KDDI、ELYZAとフィジカルAI新会社「ELYZA Robotics」設立 小売り・物流などにロボ1000台導入へ
 リアルワールド、ロボティクス基盤モデル「RLDX-1」公開
 AWSジャパン、フィジカルAI開発支援プログラム受付開始 ロボット基盤モデル開発を後押し
 ユニバーサルロボット、米スケールAIと模倣学習システム「UR AI Trainer」発表
 ロボットバンク、人型ロボット事業に本格参入 中国リムエックスの「TRON」「Oli」国内展開
 フォーススティード・ロボ、AIエージェントのロボ作業プログラム作成技術を開発
 AIロボット協会、国産汎用ロボの改良機開発でエナクティック、THK、不二越、ユーゴー選定