パナソニックホールディングス(HD)は11月5日、指先の触覚に応じて動作をリアルタイムに補正するロボット操作AI(人工知能)「Tactile-Reactive Dexterous Manipulation(T-Rex、ティーレックス)」を、米カリフォルニア大学などと共同開発したと発表した。接触を伴う12種類の両手作業で平均成功率65%を達成し、比較した既存手法を30ポイント上回った。
「T-Rex」は、画像と自然言語の指示からロボットの動作を生成するVLA(ビジョン・ランゲージ・アクション)モデルに、10本の指先から得る触覚情報を統合したAI。
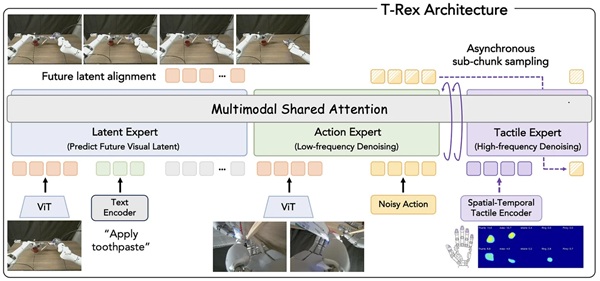
視覚と言語を処理するモジュールが約5Hzで動作の大枠を生成し、触覚を処理するモジュールが約20Hzで接触状態を捉えて動きを補正する。接触中に物体が滑ったり、押し込み過ぎたりした場合でも、画像認識を毎回やり直さず、触覚情報を使って素早く動作を修正できる。
学習用には、200種類を超える日用品と22種類の基本動作を組み合わせ、7700件超、合計100時間の両手ロボット操作データを収集した。頭部・手首カメラの映像、ロボットの状態や動作、指先の触覚センサーによる力・変形情報、自然言語の指示を同期して記録した。
ページめくり、卵の移し替え、歯磨き粉の塗布、鍵開け、カードの取り出し、電球のねじ込みなど、接触を伴う12種類の作業で評価した結果、平均成功率は65%だった。比較対象の既存手法は35%、触覚情報を使わない場合は42%だった。
「T-Rex」は、パナソニックHDが、パナソニックR&Dカンパニーオブアメリカ、米カリフォルニア大学バークレー校、エヌビディア、スタンフォード大学、ローマ・ラ・サピエンツァ大学、ItalAI(イタル・エーアイ)の研究者と共同開発した。
今後は、製造現場での部品の挿入・取り外しやねじ締め、物流現場での柔軟物や壊れやすい物品の取り扱いなど、細かな力加減が必要な作業への活用を目指す。
関連記事:
 KDDI、ELYZAとフィジカルAI新会社「ELYZA Robotics」設立 小売り・物流などにロボ1000台導入へ
 リアルワールド、ロボティクス基盤モデル「RLDX-1」公開
 GAロボティクス、産業用ヒューマノイドロボット「Walker S2」を2026年春に発売
 ユニバーサルロボット、米スケールAIと模倣学習システム「UR AI Trainer」発表
 AWSジャパン、フィジカルAI開発支援プログラム受付開始 ロボット基盤モデル開発を後押し
 ロボットバンク、人型ロボット事業に本格参入 中国リムエックスの「TRON」「Oli」国内展開
 Polaris.AI、RYODENとロボット向けVLA共同検証 製造現場に実装へ
 フォーススティード・ロボ、AIエージェントのロボ作業プログラム作成技術を開発