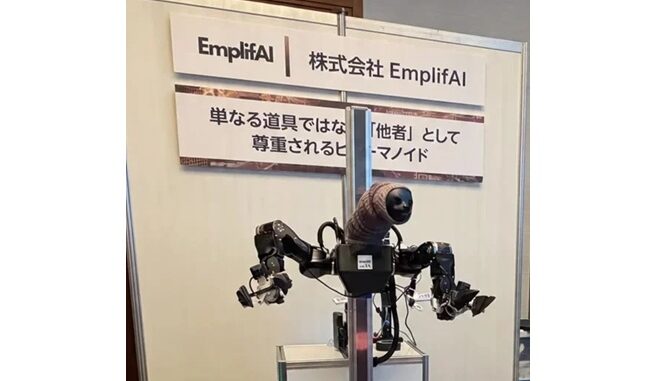
ロボット開発のEmplifAI(エンプリファイ、東京・文京区)は9月29日、双腕による作業と車輪移動に、表情や声によるコミュニケーションを組み合わせたヒューマノイド「OpenShell(オープンシェル)」を開発したと発表した。頭部、双腕、グリッパー、台車に合計28軸を備え、フィジカルAIや対人インタラクションの研究開発に対応する。
「OpenShell」はナマケモノをモチーフにした頭部に、顔の向きや表情、口の動きを制御する4軸とステレオカメラを搭載。腕部にはヒューマノイドロボットアーム「OpenArm 01」、台車システムには「TidyBot++」を採用し、双腕での作業と前後・左右・旋回の全方向移動を組み合わせられる。3D LiDAR(ライダー)を追加することで自律移動にも対応する。
力覚フィードバックを使った遠隔操作やVRコントローラーによる操作にも対応。ROS 2や「LeRobot」を利用でき、VLA(視覚言語行動モデル)や模倣学習、強化学習などの研究開発にも活用できる。
エンプリファイでは、AIロボット協会がNEDOの委託事業の一環で実施する「国産汎用ロボット開発コンペティション」に提案する。今後は、ロボットOS(基本ソフト)の「ROS 2」向けパッケージやインターフェースを順次オープン化し、研究機関や企業との共同開発を進める。
関連記事:
 スイッチサイエンス、中国エレファントロボのロボットアーム販売
 ヴイストン、研究開発台車ロボット用ROS搭載の小型PCの新モデル発売
 EmplifAI、ヒューマノイドロボット「Unitree G1」のレンタルサービス開始
 ヴイストン、可搬重量が約120kg、ROS対応の研究開発用台車ロボット
 アールティ、デンソーと最新ロボットOSサポートで業務提携を拡大
 米エヌビディア、BYDやシーメンスなどがロボット開発PF「Isaac」導入
 アトラックラボ、アバターロボ向け統合制御基板 LTE通信やロボット制御などを1枚に集約
 ISL Networks、日本システム開発とフィジカルAI開発支援開始 Isaac Sim活用